
為你的自有 AI 評估人形硬體專案

把清楚的軟體目標帶進硬體討論。如果團隊已有大模型、語音服務或應用程式,下一步是確認所選機器人開放什麼、哪些功能仍由原附控制器負責,以及由誰完成串接。交付範圍能支援預定互動,人形外觀才有實際意義。
Warmcore 的 Xiaoling 公開資料將適合配置的二次開發與客戶自選模型整合,列為個案討論。這是專案評估的起點,不是公開 API 文件,也不保證每個模組可替換,或任何模型都能不經調整直接安裝。
什麼專案適合先評估?
團隊已定義互動、有能力維護應用程式,而且確實需要實體頭部或人形時,這條路徑值得評估。需求可能是專案知識服務、特定對話角色或既有語音流程;可行性仍取決於配置與需要的介面。
可先看 Xiaoling 平台或 JINSAN 身體與智能頭路徑。身體、頭部、攝影機、運算與控制權限要一起選,不能因為展示機外觀相似,就推定一般消費配置包含工程存取權。

定義整合邊界
先區分既有應用與設備介面,說明語音辨識、模型處理及語音合成在哪裡執行,再列出必須跨越邊界的輸入輸出。原附控制台的知識設定,和連接外部應用,是不同工作。
表格可左右捲動,查看完整欄位。
| 邊界 | 評估要確認的內容 |
|---|---|
| 輸入 | 麥克風、攝影機或觸控訊號需求,資料形式與權限。 |
| 對話與語音 | 執行位置、網路依賴、聲音交換與帳號責任。 |
| 動作 | 有文件的指令、允許動作、限制與控制器責任。 |
| 維運 | 啟動、版本變更、故障回報與長期維護。 |
初次詢問不要傳送帳密或私有資料集。先描述系統,使用不敏感的例子;進入實際整合後,再約定適合分享所需材料的方法。
承諾採購前先確認文件
請取得所選版本的介面說明、連接需求、工作流程範例、支援環境與控制限制。若需要 ROS 2,評估要指出對應硬體的發行版、套件與範例;只有 Ubuntu 電腦或 USB 接孔,不能證明已可使用。
既有的 Robot SDK 與客製開發指南有助分配團隊、供應商或混合開發的工作。NVIDIA 軟體介紹可作一般工程背景;它是一套獨立生態,不能證明所選 Warmcore 設備已支援。
把驗收寫成看得見的結果
先選一條互動,不要只約定「完整整合」。列出使用者輸入、產生答案的系統、聲音輸出與頭部動作,並分清客戶程式必須控制什麼、設備控制器保留什麼。
用約定的軟硬體版本執行驗收,加入重新啟動、斷網及不支援的要求,記錄預期回應與恢復流程。原附對話服務的示範,不能取代你自己應用程式的測試。
比較完整的專案報價
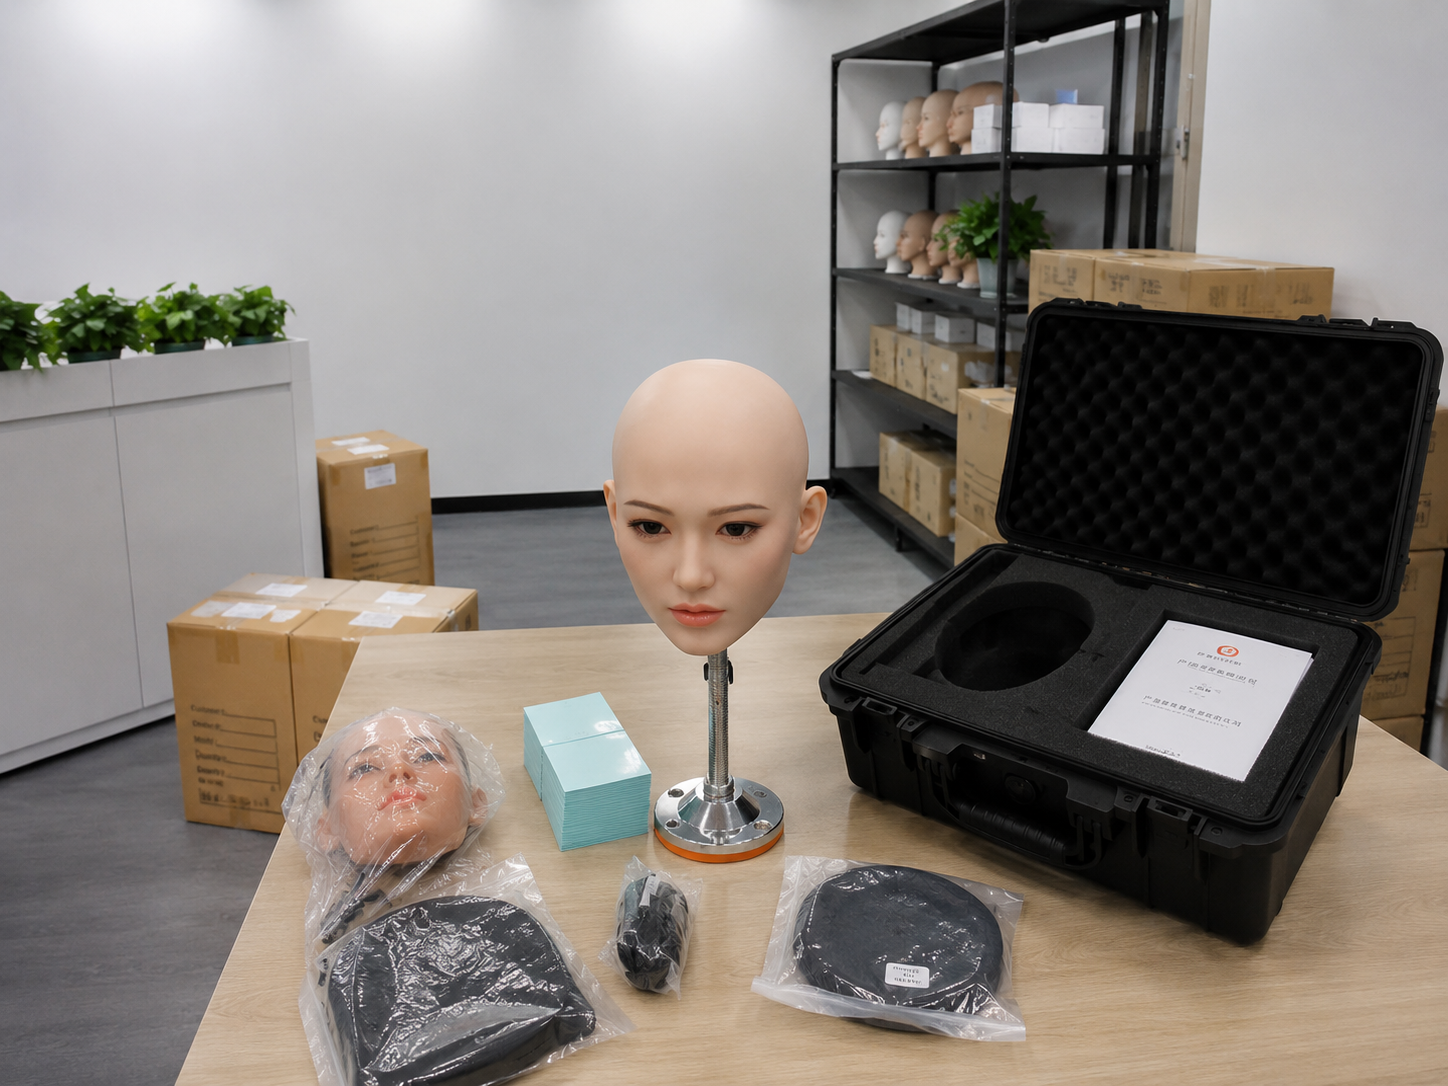
請把設備、模組、原附軟體服務、工程、文件權限、測試與支援分開列出,並註明適用的訂閱或用量費。交付另需目的地、電池運輸條件及生產預估,不能與整合工作混為一談。
先用價格指南了解採購路徑,再提出專案範圍。公開起價不是固定開發合約,也不保證交付時間。
從可用的專案簡述開始
請提供場域、實體形式、現有 AI/語音系統、所需輸入與動作、部署環境、目的地、目標時程及預算,並說明團隊負責什麼。評估才有辦法分清包含項、選配與客製開發。
任何 AI 模型都能接上嗎?
須依配置與介面確認相容性。模型名稱本身沒有說明部署、記憶體、網路與輸入輸出需求。
控制台可以設定,就等於有外部 API 嗎?
不是。控制台設定與外部程式控制是不同範圍,需要明確確認。
這是一套現成的 ROS 2 開發套件嗎?
這個評估流程不構成該承諾。若 ROS 2 必要,應確認型號文件與可運作範例。把整合需求交給 Warmcore,開始配置評估。