
자체 AI를 위한 휴머노이드 하드웨어 프로젝트

하드웨어 상담에는 명확한 소프트웨어 목표를 가져오세요. 팀에 언어 모델, 음성 서비스 또는 앱이 있다면 장치가 무엇을 공개하고, 무엇이 기본 컨트롤러에 남으며, 누가 연결을 완성할지 정해야 합니다. 납품 범위가 목표 상호작용을 지원할 때 실물 형태를 활용할 수 있습니다.
Warmcore의 Xiaoling 공개 정보는 적합한 구성의 추가 개발과 고객 선택 모델 연동을 개별 검토 대상으로 설명합니다. 이는 프로젝트 평가 경로이며 공개 API 문서, 모든 모듈의 교체 또는 모든 모델의 무변경 설치를 보장하지 않습니다.
어떤 프로젝트를 검토하면 좋을까요?
상호작용이 정해져 있고 앱을 유지할 인력이 있으며 실물 헤드나 휴머노이드 형태가 필요한 팀에 적합할 수 있습니다. 프로젝트 지식 서비스, 대화 캐릭터, 기존 음성 처리 흐름 등이 요구사항이 될 수 있지만 실현 가능성은 구성과 인터페이스에 달려 있습니다.
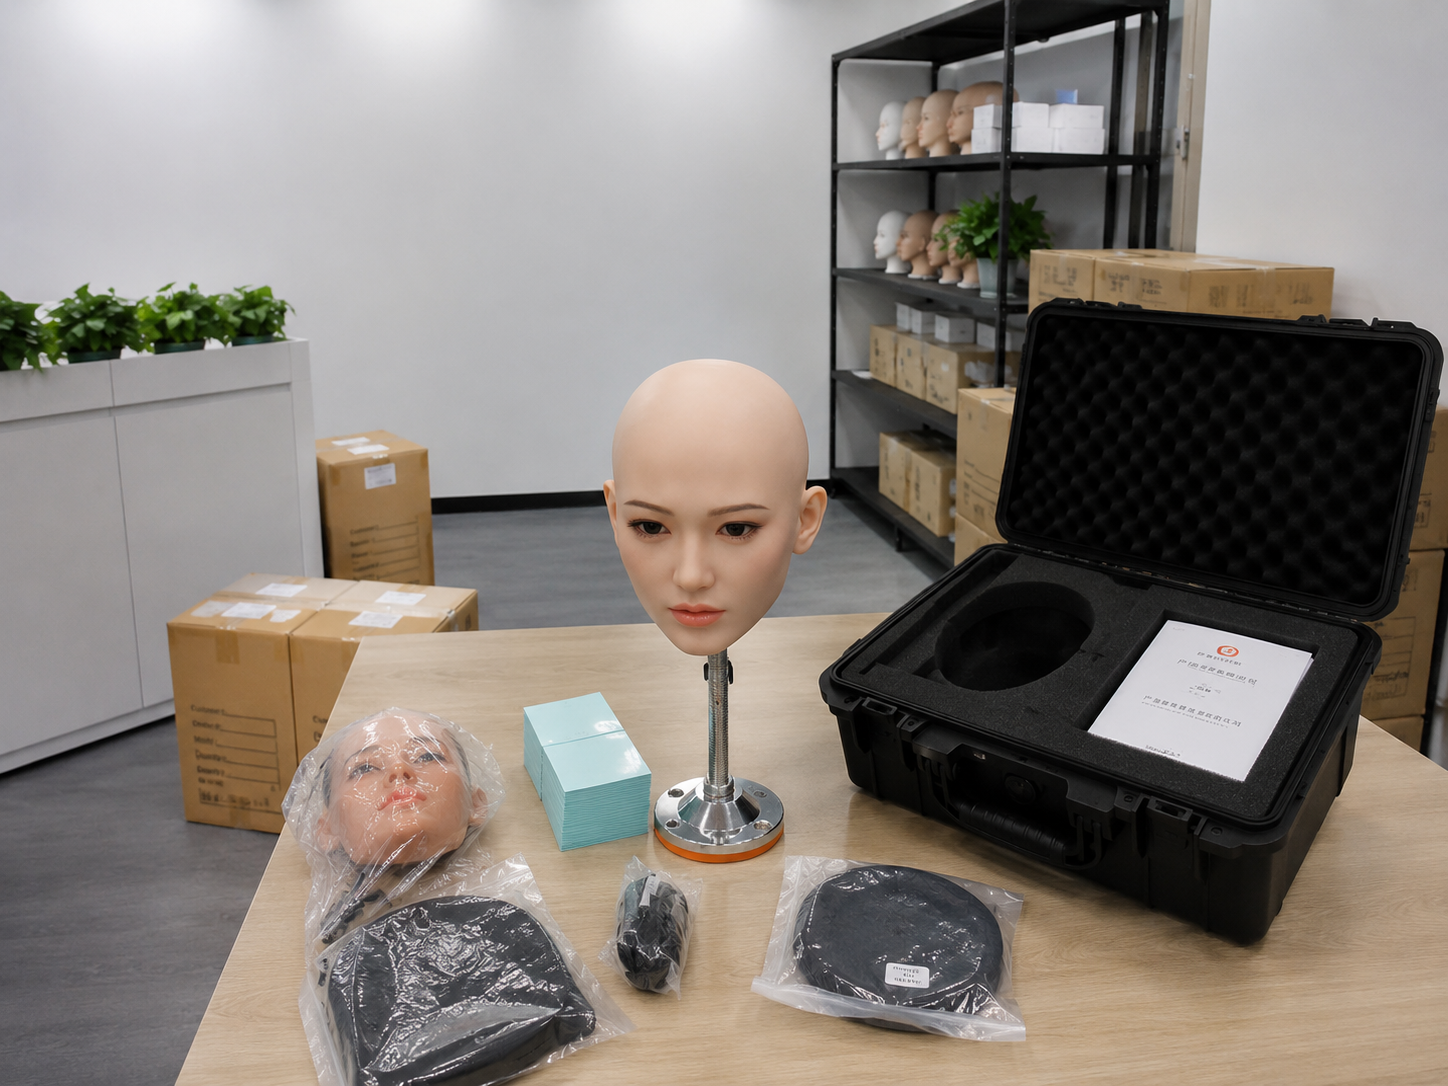
Xiaoling 플랫폼 또는 JINSAN 본체와 AI 헤드 경로를 살펴보세요. 본체, 헤드, 카메라, 연산 장치와 제어 접근 권한을 함께 선택해야 합니다. 시연 장치와 외형이 비슷하다고 소비자용 구성에도 개발 권한이 포함된다고 가정하지 마세요.

연동의 경계를 정하세요
기존 애플리케이션과 장치 인터페이스를 분리하세요. 음성 인식, 모델 처리와 음성 합성이 실행되는 위치를 설명한 뒤 어떤 입력과 출력이 경계를 넘어야 하는지 정합니다. 기본 콘솔의 지식 설정은 외부 앱 연결과 다른 작업입니다.
표를 좌우로 스크롤하면 모든 항목을 볼 수 있습니다.
| 경계 | 검토에서 정할 내용 |
|---|---|
| 입력 | 마이크·카메라·터치 신호, 접근 형식과 권한. |
| 대화와 음성 | 실행 위치, 네트워크 의존성, 오디오 전달과 계정 책임. |
| 동작 | 문서화된 요청, 허용 동작, 제한과 컨트롤러 책임. |
| 운영 | 시작, 버전 변경, 장애 보고와 장기 유지보수. |
최초 문의에는 인증 정보나 비공개 데이터셋을 보내지 마세요. 기술 구성을 설명하고 민감하지 않은 예시를 사용하세요. 실제 연동에 필요한 자료의 공유 방식은 이후에 합의하면 됩니다.
구매 확정 전에 문서를 확인하세요
선택한 버전의 인터페이스 설명, 연결 조건, 동작 예시, 지원 환경과 제어 제한을 요청하세요. ROS 2가 필요하다면 해당 하드웨어의 배포판, 패키지와 실행 예제를 확인해야 합니다. Ubuntu 컴퓨터나 USB 단자만으로는 충분하지 않습니다.
기존 SDK와 맞춤 개발 가이드는 팀, 공급업체 또는 공동 개발의 역할을 정리하는 데 도움이 됩니다. NVIDIA 소프트웨어 소개는 별도의 생태계에 관한 일반 참고 자료이며 선택한 Warmcore 장치의 지원을 입증하지 않습니다.
인수 조건을 관찰 가능하게 만드세요
막연한 ‘완전 연동’보다 첫 상호작용 하나를 정하세요. 사용자 입력, 답변을 생성하는 시스템, 음성 출력과 헤드 동작을 명시하고 고객 앱이 제어할 부분과 장치 컨트롤러에 남는 부분을 구분합니다.
합의한 소프트웨어와 하드웨어 버전으로 시험하세요. 재시작, 네트워크 단절, 지원하지 않는 요청을 포함하고 예상 응답과 복구 절차를 기록합니다. 기본 대화 서비스의 시연은 자체 앱 시험을 대체하지 않습니다.
전체 프로젝트 견적을 비교하세요
장비, 선택 모듈, 기본 서비스, 개발, 문서 접근, 시험과 지원을 분리하고 적용되는 구독·사용량 비용을 표시하세요. 목적지, 배터리 운송 조건과 생산 예상은 연동 작업과 별도로 검토합니다.
가격 가이드로 구매 방향을 살펴본 뒤 프로젝트별 범위를 요청하세요. 공개 시작 가격은 고정 개발 계약이나 납기 보장이 아닙니다.
실용적인 프로젝트 개요로 시작하세요
사용 장소, 선호 형태, 현재 AI·음성 구성, 필요한 입력과 동작, 배포 환경, 목적지, 일정과 예산을 보내세요. 팀이 맡을 작업도 설명하면 포함 사항, 옵션과 맞춤 개발을 나눌 수 있습니다.
어떤 AI 모델이든 연결할 수 있나요?
선택 구성과 인터페이스별 호환성을 확인해야 합니다. 모델 이름만으로 실행 위치, 메모리, 네트워크와 입출력 요구를 알 수는 없습니다.
콘솔 설정이 있으면 외부 API도 제공되나요?
아닙니다. 콘솔 설정과 외부 앱의 제어는 서로 다른 범위이므로 별도 확인이 필요합니다.
바로 사용할 수 있는 ROS 2 키트인가요?
이 평가 경로가 그런 제공을 뜻하지는 않습니다. ROS 2가 필수라면 해당 플랫폼 문서와 실행 예제를 확인하고 Warmcore에 연동 요구사항을 보내세요.