
为自有 AI 评估人形硬件项目

带着明确的软件目标讨论硬件。如果团队已有大模型、语音服务或应用程序,下一步是确认所选机器人开放哪些功能、哪些仍由原配控制器负责,以及谁完成连接。交付范围能支撑预定互动,人形外观才有实际意义。
Warmcore 的 Xiaoling 公开信息将适合配置的二次开发和客户自选模型集成列为个案讨论。这是评估项目的入口,不是公开 API 参考,也不保证所有模块均可替换,或任何模型都能原样安装。
哪些项目适合先评估?
当团队有明确互动、有人员维护应用,而且确实需要实体头部或人形时,可以考虑这条路径。需求可能是项目知识服务、特定对话角色或已有语音流程;可行性取决于配置和所需接口。
先查看 Xiaoling 平台或 JINSAN 身体与智能头方案。身体、头部、摄像头、计算硬件和控制权限要一起选择,不能因为演示设备外观相似,就推定普通消费配置包含工程访问权限。

定义集成边界
将现有应用与设备接口分开,说明语音识别、模型处理和语音合成在哪里运行,再确认哪些输入输出必须跨越边界。原配控制台的知识配置,不等于连接外部应用。
表格可左右滑动,查看完整内容。
| 边界 | 评估必须明确的事项 |
|---|---|
| 输入 | 所需麦克风、摄像头、触摸信号及访问形式、权限。 |
| 对话和语音 | 部署位置、网络依赖、音频交换与账号责任。 |
| 动作 | 文档列出的请求、允许动作、限制与控制器责任。 |
| 运维 | 启动、版本变更、故障报告与长期维护。 |
初次咨询不要发送凭据或私有数据集。先说明技术栈,使用不敏感的示例;进入实际集成后,再约定适当的资料共享方式。
确认文档后再决定采购
请索取所选版本的接口说明、连接条件、流程示例、支持环境和控制限制。需要 ROS 2 时,应明确这套硬件对应的发行版、软件包与示例;运行 Ubuntu 的电脑或 USB 接口本身不是充分证据。
现有 Robot SDK 与定制开发指南有助分配团队、供应商或混合开发的工作。NVIDIA 软件介绍可作为通用背景,但它是独立的软件生态,不能证明所选 Warmcore 设备提供相应支持。
将验收写成可观察的结果
先选一条互动,不要只写“完整集成”。明确用户输入、生成答案的系统、音频输出和头部动作,并划分客户应用需要控制什么、设备控制器保留什么。
使用约定的软硬件版本验收,包含重启、断网和不支持的请求,记录预期反应与恢复流程。原配对话服务的演示不能代替自有应用测试。
比较完整项目报价
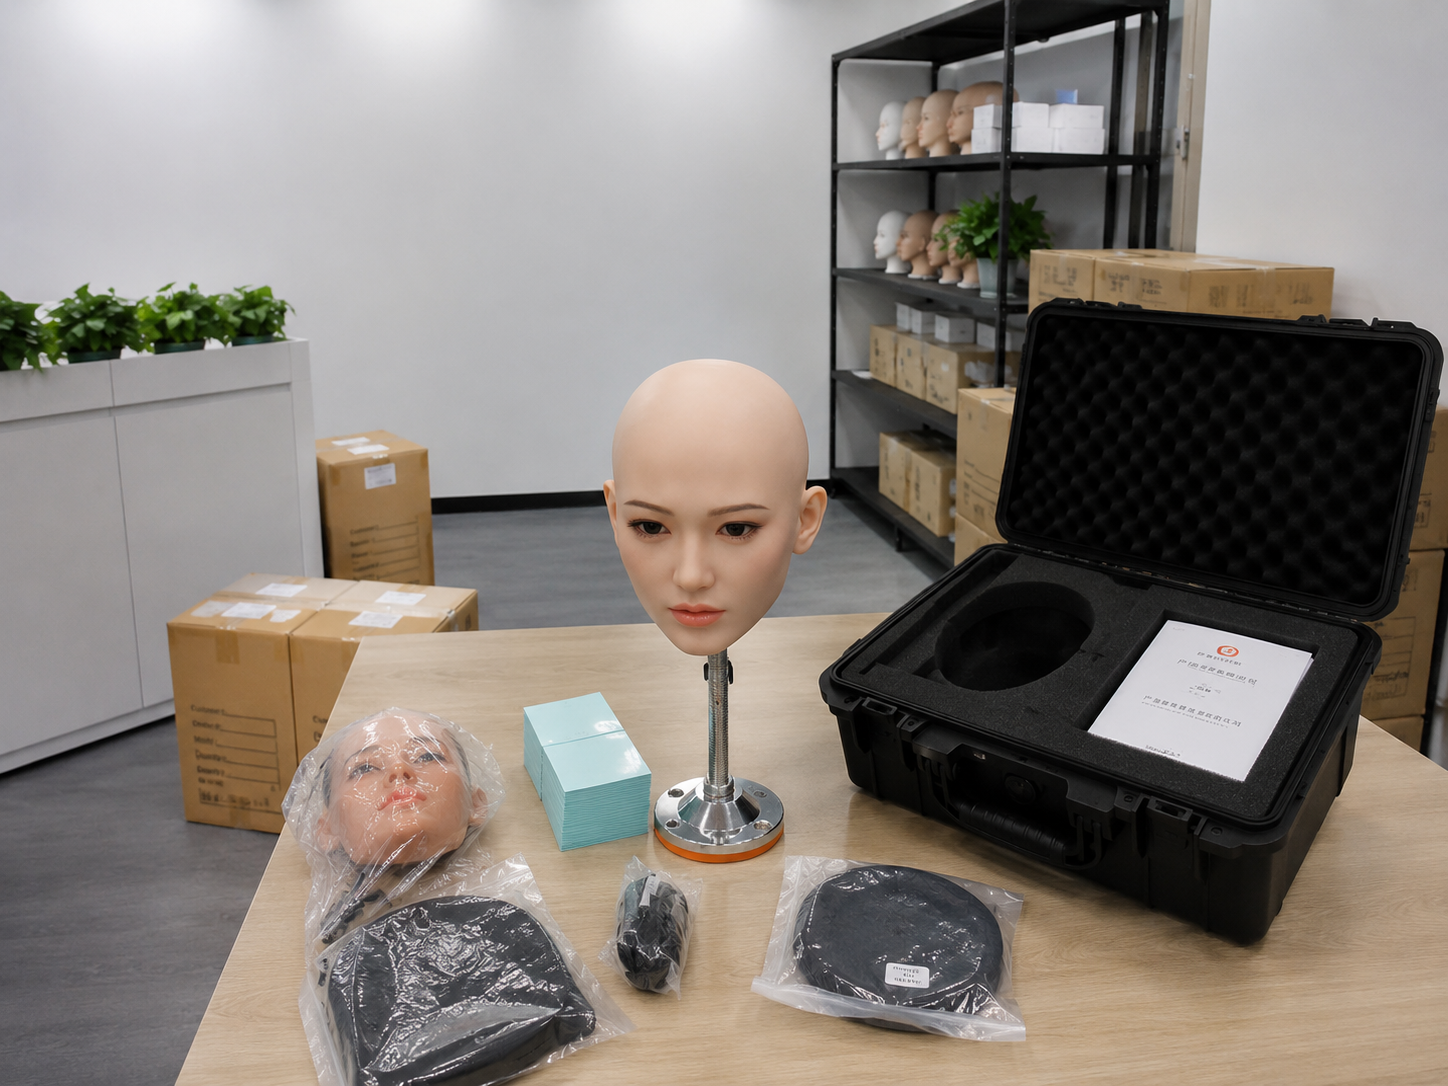
将设备、选配模块、原配软件服务、工程、文档权限、测试与支持分别列明,并标出适用的订阅或按量费用。交付还需要目的地、电池运输条件和生产预估,与集成工作分开。
先用价格指南了解采购路线,再讨论项目范围。公开起价不是固定开发合同,也不是交期保证。
从一份实用的项目说明开始
请提供使用环境、硬件形式、现有 AI/语音技术栈、所需输入和动作、部署环境、目的地、时间与预算,并说明团队自行负责的工作,以便分清包含项、选配和定制开发。
任何 AI 模型都能连接吗?
需要依配置和接口检查兼容性。模型名称没有说明部署、内存、网络及输入输出要求。
控制台能设置就意味着外部 API 吗?
不是。控制台配置与外部应用控制是两个范围,均需明确确认。
这是一套现成的 ROS 2 开发套件吗?
项目评估入口并不作此承诺。若必须使用 ROS 2,请核对平台文档和可运行示例。向 Warmcore 发送集成需求,开始配置评估。